
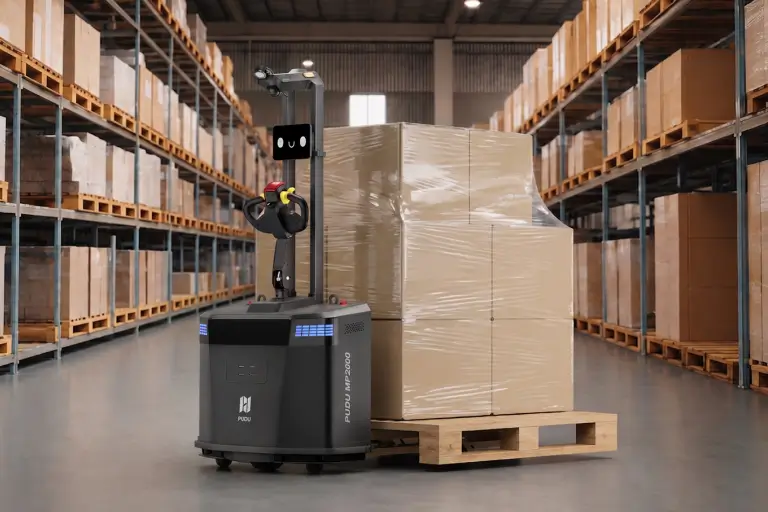
Le nombre de robots nécessaires dépend des cycles complets à réaliser pendant le créneau le plus contraignant. Il faut intégrer la prise, le trajet chargé, la dépose, le retour, les attentes et la disponibilité. Diviser le volume quotidien par une capacité théorique ne suffit pas à dimensionner une flotte AMR.
Le dimensionnement se fait après avoir décrit les missions. Un robot chargé de deux flux successifs n’a pas le même programme qu’un robot recevant deux demandes simultanées. Le point de départ est donc une liste de trajets et de délais attendus, complétée par des mesures.
Décomposer le cycle d’une mission
Un cycle commence lorsque le robot est disponible pour la mission et se termine lorsqu’il peut prendre la suivante. Selon l’organisation, cela comprend un repositionnement à vide avant la prise et un retour vers une zone d’attente. Fixez cette convention pour éviter d’oublier des déplacements.
Mesurez ces composantes pendant un test représentatif. Les temps constructeurs décrivent certaines fonctions dans des conditions définies ; ils ne constituent pas un cycle complet sur votre site. Un ralentissement au croisement ou une attente devant une destination peut modifier sensiblement le résultat.
Passer du cycle à une capacité indicative
Si un cycle mesuré dure cinq minutes, une ressource disponible en continu pendant une heure peut théoriquement réaliser douze cycles. Ce résultat suppose que les demandes s’enchaînent sans autre interruption et que les conditions observées restent comparables.
Pour préparer une décision, conservez une marge explicite, justifiée par les variations relevées. Ne présentez pas une capacité à cent pour cent d’occupation comme un niveau de service garanti. Une ressource occupée en permanence ne dispose plus de marge pour absorber un retard.
Un exemple de dimensionnement simplifié
| Élément | Hypothèse | Conséquence |
|---|---|---|
| Demandes en heure de pointe | 18 missions | Le volume de pointe sert de référence. |
| Cycle complet | 5 minutes | 90 minutes de travail robot à assurer sur une heure. |
| Capacité utile supposée par robot | 45 minutes sur l’heure | 15 minutes réservées aux indisponibilités et variations de l’exemple. |
| Première estimation | 90 ÷ 45 = 2 robots | À vérifier avec les missions simultanées et les parcours partagés. |
Les quarante-cinq minutes utiles sont une hypothèse de cet exemple, pas une règle universelle de disponibilité. Deux robots ne doublent pas nécessairement le débit si les deux attendent au même emplacement. Le calcul fournit un point de départ pour l’essai ou la simulation, pas une validation définitive.
Examiner les goulots communs
Une porte étroite, un passage à sens unique, un ascenseur ou une position de dépose peut être partagé par plusieurs missions. Ces ressources doivent être examinées séparément. Ajouter un robot dans une zone saturée peut augmenter les files d’attente au lieu d’améliorer le service.
Repérez le temps d’occupation de chaque ressource et les règles de priorité. Une mission urgente doit-elle passer avant une navette de retour ? Un robot peut-il attendre sans bloquer les piétons ou les autres engins ? Ces décisions font partie du dimensionnement opérationnel.
Intégrer les plages de recharge et de maintenance
Placez les périodes d’indisponibilité dans le planning réel. Une recharge pendant un creux d’activité n’a pas le même effet qu’une recharge pendant la pointe de réception. Le lieu de charge et le temps nécessaire pour le rejoindre doivent également être considérés.
Si plusieurs équipes se succèdent, examinez la continuité des missions et les fenêtres de maintenance. Le fait qu’un robot puisse travailler sur plusieurs plages horaires ne signifie pas qu’il transporte des palettes sans interruption. Les caractéristiques de la version retenue et les observations du site permettent d’établir un programme réaliste.
Vérifier le délai de service, pas seulement le total des missions
Une flotte peut terminer toutes les missions de la journée tout en livrant trop tard un poste critique. Définissez donc un délai maximal entre l’appel et la dépose, ou un horaire d’arrivée pour les missions programmées. Mesurez la dispersion des durées, pas seulement leur moyenne.
Pour un bord de ligne, les conséquences d’un retard peuvent être immédiates. Pour un transfert vers une consolidation disposant de place, un délai légèrement variable peut être acceptable. Le niveau de service se définit par flux, avec les équipes qui reçoivent les palettes.
Commencer petit sans sous-dimensionner la mission
Un pilote limité à une liaison permet de comprendre les cycles et les exceptions. Son périmètre doit néanmoins être représentatif. Tester un seul passage à vide ne suffit pas à valider un créneau chargé ; à l’inverse, reproduire tout le site dès le premier essai peut compliquer inutilement l’analyse.
Conservez les données du pilote dans le protocole de test des transferts. Elles servent à ajuster les hypothèses et à décider si un robot suffit sur le périmètre initial ou si plusieurs ressources sont nécessaires.
Préparer l’extension de la flotte
Lorsqu’un nouveau flux est ajouté, réexaminez les destinations, les pointes et les intersections. Une flotte n’est pas seulement une addition de machines : elle partage un environnement et des priorités. La configuration et l’organisation doivent évoluer avec les missions.
Définissez les indicateurs de suivi dès le départ : missions terminées, délai de service, attente par cause et interventions humaines. Ils permettent d’identifier si la prochaine amélioration doit porter sur la capacité, les emplacements ou les règles de déclenchement.
L’étude de dimensionnement chez Carry
Easy to Carry examine les flux de palettes avec vos équipes et prépare un test du MP2000. La solution retenue comprend les missions, les conditions d’exploitation, la formation et le suivi prévus au devis. Le nombre de robots est relié aux besoins observés, pas à la seule surface du bâtiment.
Pour préparer l’échange, apportez vos volumes par créneau, les distances, les formats de palettes et les délais attendus. La cartographie des flux et le cahier des charges structurent ces informations.
Transport autonome de palettes, installation, formation et maintenance. Notre équipe et notre accompagnement.
Les exemples de calcul sont des illustrations. Le test sur votre site fournit les mesures de votre projet.